Guide de sélection d’architecture de calcul pour drones haut de gamme : la logique technique et les options produit du FPGA pur vs MPSoC
Dans le design des architectures de calcul embarquées pour drones haut de gamme, « FPGA pur ou MPSoC » est une question cœur inévitable. Le FPGA pur excelle en parallélisme matériel et latence déterministe ; le MPSoC intègre CPU, cœurs temps réel et logique programmable sur une seule puce, équilibrant flexibilité logicielle et accélération matérielle. Les deux ne sont pas de simples substituts — ils correspondent à des caractéristiques de charge de travail fondamentalement différentes. En tant qu’équipe technique profondément engagée dans le domaine FPGA, Duyuan Electronics, sur la base de la pratique d’ingénierie des gammes produit ZU19EG et VU13P, trie la logique technique de ce problème de sélection depuis la nature des charges de travail drone, et fournit des solutions de référence couvrant différents scénarios.
I. Comprendre l’hétérogénéité des charges de travail drone
Un drone est un système temps réel multi-tâches typique, et ses exigences de calcul embarquées peuvent être largement divisées en quatre catégories.
Contrôle de vol temps réel est la couche la plus basique. L’IMU sort des données au-dessus de 1 kHz ; le contrôleur de vol doit compléter l’estimation d’attitude, la fusion EKF, la boucle d’attitude et la boucle de taux angulaire, et mettre à jour les ESC via PWM ou DShot. Le cycle de toute la chaîne est typiquement dans les 1 ms, et la gigue de latence du pire cas doit être strictement bornée.
Calcul autonome IA gère la reconnaissance de cible, l’évitement d’obstacles visuel, SLAM et planification de chemin. Ces tâches sont intensives en calcul mais peuvent généralement tolérer des dizaines de millisecondes de latence.
Traitement de charge utile de mission cible la vidéo, topographie, inspection et autres données métier, poursuivant le débit plutôt que la performance temps réel extrême.
Traitement de signal déterministe couvre la compression d’impulsion radar, le traitement de signal RENS, les interfaces de capteur haute vitesse et la synchronisation temporelle. Leur caractéristique commune est de compléter en microsecondes avec une gigue de temporisation extrêmement faible.
Ces quatre types de charge placent des exigences très différentes sur l’architecture de puce — et c’est la racine du problème de sélection.
II. Solution FPGA pur : la frontière et la valeur du déterministe
2.1 Quand choisir le FPGA pur
La valeur cœur du FPGA pur est le déterministe. Ses circuits logiques tournent en parallélisme matériel ; les chemins de signal sont fixes après synthèse et place-and-route, avec pas d’ordonnancement OS, latence d’interruption ou cache miss. Donc, les FPGA peuvent délivrer une réponse niveau nanoseconde, zéro gigue.
Dans le traitement de signal radar, les algorithmes comme le filtrage adapté, la compression d’impulsion et FFT doivent compléter dans chaque période d’impulsion — le pipeline matériel du FPGA garantit les résultats dans un nombre déterministe de cycles d’horloge. Le RENS est le scénario haut de gamme le plus représentatif pour le FPGA pur. Lockheed Martin, en coopération avec Altera, a complété une démonstration en vol d’émetteur-récepteur RENS Gen12 sur un drone Group 2 basé sur le FPGA Altera Agilex 9 Direct RF, atteignant détection, identification et géolocalisation des émetteurs réels en moins de 12 mois tout en respectant les contraintes de taille, poids et puissance. Agilex 9 Direct RF supporte l’échantillonnage RF direct, éliminant le goulot d’interface entre le frontend RF séparé et la chaîne de traitement numérique.
Les simulateurs radar miniaturisés reposent aussi sur des FPGA. Le simulateur de cible et de brouilleur radar bande P conçu par le 27e Research Institute de CETC utilise un schéma de traitement baseband FPGA : l’unité entière pèse moins de 6 kg, consomme moins de 130 W, et peut générer du brouillage par bruit, brouillage par leurre et signaux de fausses cibles denses. Pour de telles applications — algorithmes hautement fixes et sensibilité extrême à la latence — le FPGA pur est presque un choix rigide.
2.2 Plate-forme d’ingénierie pour la solution FPGA pur
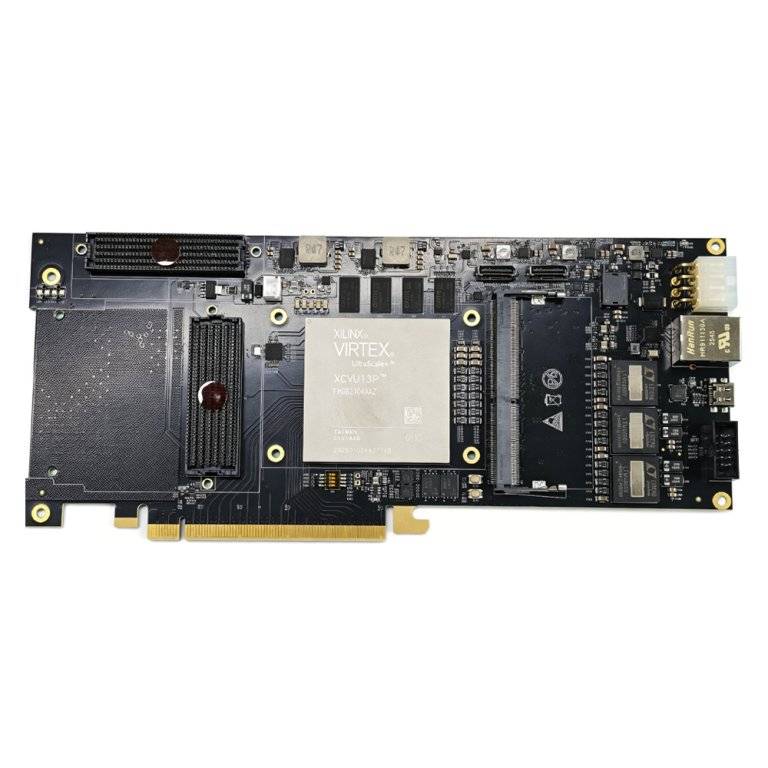
Pour les scénarios exigeant un déterministe extrême comme le traitement de signal radar et le RENS, Duyuan Electronics a construit la carte de développement VU13P PCIe sur l’AMD Virtex UltraScale+ XCVU13P. Le XCVU13P fournit 1 728K cellules logiques, 3 456K registres et 12 288 slices DSP, fabriqué sur le procédé TSMC 16 nm FinFET+. La carte porte 4 Go DDR4 (2400 MT/s, 64 bit), offrant une bande passante théorique d’environ 19,2 Go/s. Les gold fingers PCIe Gen3 x16 délivrent environ 15,75 Go/s par direction et environ 31,5 Go/s de bande passante théorique bidirectionnelle.
L’interface FMC+ fournit 34 paires LA plus 24 paires HA d’IO différentielles et 16 paires de transceivers haute vitesse GTY, connectant directement des cartes filles ADC/DAC haute vitesse avec support pour JESD204B et autres protocoles d’interface — adapté à la construction de systèmes de traitement de signal RF à haut nombre de canaux. L’échelle de ressources logiques et la densité d’interface haute vitesse du VU13P en font une plate-forme idéale pour la compression d’impulsion radar, le traitement de signal RENS et l’acquisition de données haute vitesse multi-canal.
III. Solution MPSoC : intégration hétérogène et co-design logiciel/matériel
3.1 Quand choisir le MPSoC
L’idée cœur du MPSoC est de couvrir de multiples types de tâches avec une seule puce. Prenant l’AMD Zynq UltraScale+ MPSoC comme exemple, il intègre des processeurs d’application quad-core ARM Cortex-A53, des processeurs temps réel dual-core Cortex-R5, de la logique programmable FPGA et des modules DSP, interconnectés via des bus AXI haute bande passante.
L’avantage clé de cette architecture hétérogène est l’isolation de tâche. Le contrôle de vol temps réel sécurité-critique peut tourner sur Cortex-R5 avec FreeRTOS ou des programmes bare-metal, garantissant des cycles de contrôle déterministes ; l’inférence IA et les algorithmes complexes tournent Linux sur Cortex-A53, profitant d’un écosystème logiciel mature ; la logique FPGA gère les interfaces de capteur, le prétraitement de données et l’accélération matérielle. Les trois partagent la mémoire sur puce et les bus haute vitesse, évitant le goulot de bande passante inter-puce et la latence des architectures traditionnelles « hôte plus coprocesseur ».
Une comparaison quantitative vient de Zynq UltraScale+ vs NVIDIA Jetson TX2 : dans une segmentation sémantique temps réel 1080p@30fps superposée avec une boucle de contrôle PID, la solution Zynq a atteint 8 ms de latence de bout en bout vs 22 ms pour Jetson. La différence clé est la bande passante de bus AXI de 32 Go/s entre PS et PL, laissant les données de capteur circuler entre CPU et FPGA avec une perte minimale.
Zynq UltraScale+ MPSoC a déjà des déploiements matures dans le contrôle de vol drone. Le contrôleur de vol et vidéo drone d’Enclustra utilise un MPSoC série ZU pour le contrôle de position et le suivi de trajectoire de vol, avec capteurs et actionneurs dynamiquement reconfigurables via la logique FPGA, plus une unité de contrôle de vol dupliquée redondante. Le Inspire 2 de DJI (lancé 2016) utilise le SoC Zynq XC7Z045 dans son système d’imagerie CineCore 2.0 pour le traitement vidéo temps réel 4K/60fps — une application landmark précoce de Zynq dans les drones haut de gamme.
3.2 Plate-forme d’ingénierie pour la solution MPSoC
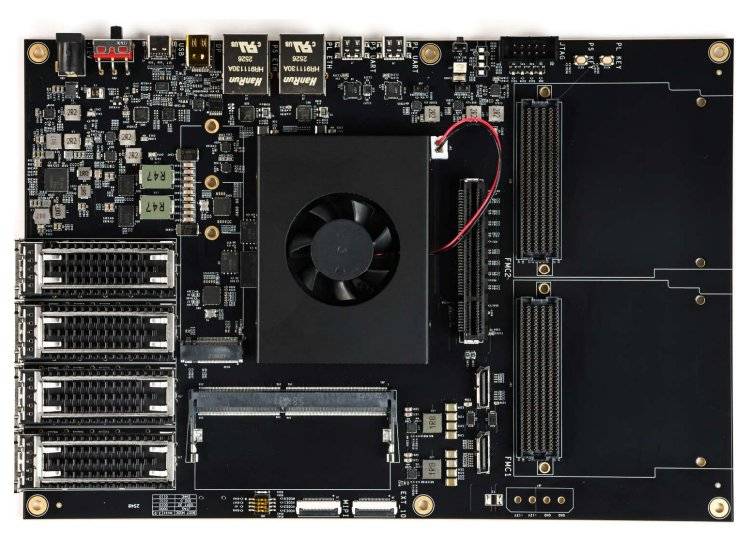
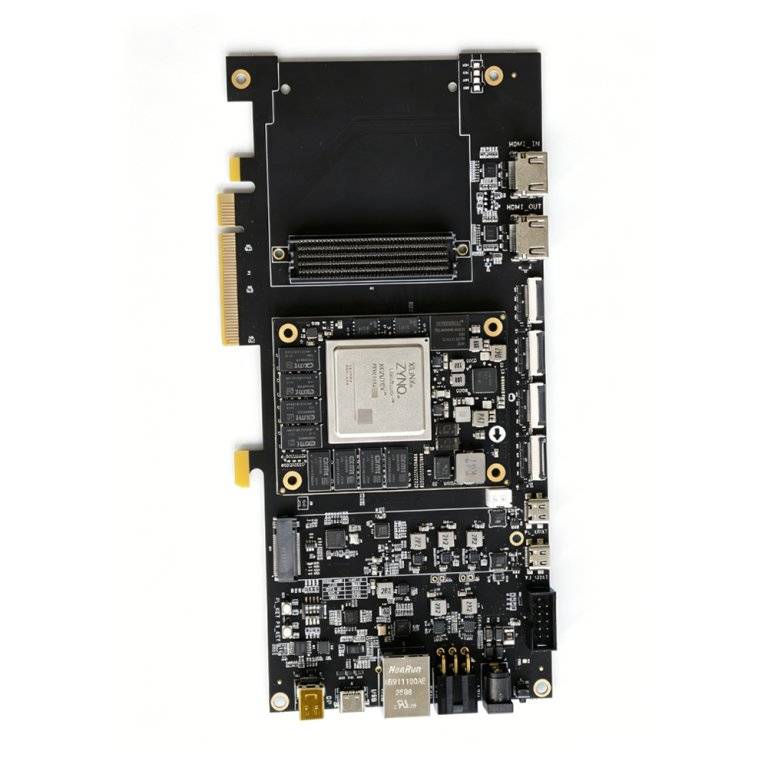
Pour les besoins de calcul de tâche intégrés, Duyuan Electronics a construit la carte de développement ZU19EG sur le Zynq UltraScale+ MPSoC XCZU19EG. Le ZU19EG appartient à la famille Zynq UltraScale+ MPSoC EG ; sa caractéristique définissante est un système de traitement complet plus une logique programmable à grande échelle intégrée sur une seule puce. Le côté PS inclut des processeurs d’application quad-core ARM Cortex-A53 (jusqu’à 1,5 GHz), des processeurs temps réel dual-core Cortex-R5, un GPU Mali-400, et des interfaces périphériques haute vitesse comme contrôleurs DDR4, PCIe Gen3, USB 3.0 et Ethernet Gigabit ; le côté PL fournit environ 1 143K cellules logiques, 1 968 slices DSP, 70,6 Mb RAM et de nombreux transceivers haute vitesse GTH/GTY.
Cette architecture hétérogène « co-design logiciel/matériel, combinant dynamique/statique » peut tourner des systèmes d’exploitation complexes comme Linux tout en atteignant une réponse déterministe niveau nanoseconde et une accélération pipeline niveau matériel via le PL. PS et PL communiquent via interfaces AXI HP/ACP, activant l’architecture mémoire partagée et l’accès direct aux registres aux accélérateurs matériels sans passer par la pile protocole PCIe — la latence typique peut être contrôlée dans les 500 ns. La consommation électrique globale du ZU19EG est autour de 30 W, bien plus basse que la combinaison « carte FPGA plus PC industriel », lui donnant un avantage significatif dans les environnements embarqués contraints en espace et limités en refroidissement.
IV. Quatre dimensions de décision de sélection
Premièrement, l’ampleur des exigences de latence. Si une tâche doit compléter en microsecondes avec zéro gigue — comme compression d’impulsion radar, traitement de signal RENS ou contrôle moteur haute vitesse — le FPGA pur est le seul choix. Si la fenêtre temporelle est en millisecondes, les cœurs temps réel du MPSoC plus l’accélération FPGA sont pleinement capables.
Deuxièmement, la mutabilité des algorithmes. Les scénarios où les algorithmes, une fois déterminés, changent rarement sont adaptés à la fixation matérielle FPGA pur. Les scénarios nécessitant une itération fréquente d’algorithme et une vérification rapide — comme les mises à jour de modèle de détection d’objet IA — favorisent la flexibilité logicielle du MPSoC.
Troisièmement, les exigences d’intégration système. Si la plate-forme a des contraintes SWaP strictes, la solution monocouche MPSoC réduit significativement la surface de carte et la puissance. Si l’échantillonnage RF direct multi-canal ou l’acquisition de données ultra-haute vitesse est nécessaire, le FPGA pur avec un frontend RF indépendant peut être plus approprié.
Quatrièmement, la sécurité fonctionnelle et les exigences de certification. Les drones grade aviation peuvent nécessiter la certification DO-254/DO-178C. L’architecture hétérogène du MPSoC supporte naturellement l’isolation de tâche — placer les fonctions sécurité-critique sur un cœur temps réel dédié facilite la conformité de certification. Le design de sécurité fonctionnelle FPGA pur nécessite un processus de vérification matérielle plus strict.
V. Modèles recommandés
Direction MPSoC
AMD Zynq UltraScale+ MPSoC (série ZU) est le choix MPSoC le plus mature dans le domaine drone. Les ZU5EV et ZU7EV intègrent quad-core A53, dual-core R5, GPU Mali-400, codecs vidéo H.264/H.265 et logique FPGA sur une seule carte — adaptés comme la plate-forme de calcul de tâche intégrée des drones haut de gamme. Le ZU19EG offre une densité logique et des ressources DSP plus élevées, adapté à gérer simultanément contrôle de vol, inférence IA et interfaces de capteur haute vitesse. Le ZU3EG convient mieux aux solutions légères sensibles à la puissance et à la taille, et a été utilisé en recherche comme ordinateur embarqué des drones à navigation intérieure.
AMD Versal AI Edge Gen 2 (2VE3858/2VM3858) représente la direction d’évolution de nouvelle génération. Il intègre des processeurs d’application Arm Cortex-A78AE, processeurs temps réel Cortex-R52, GPU Mali-G78AE, logique FPGA et un accélérateur d’inférence IA (AIE-ML v2), délivrant plus de 200k DMIPs de calcul total et 2× performance d’inférence IA. New Wave Design a lancé le module SOM V3211 basé sur cette puce pour drones, munitions tournantes et applications RENS portables — sa valeur cœur est l’intelligence monocouche : prétraitement, inférence IA et post-traitement complètent tout dans une seule puce, réduisant la dépendance aux solutions multi-puces.
Microchip PolarFire SoC FPGA a des avantages uniques en basse conso et déterministe. Son architecture déterministe assure l’exécution temps réel mission-critique, délivrant 6500 CoreMarks de performance à seulement environ 3 W — adapté aux drones haut de gamme sensibles à la puissance. Les modules d’accélération crypto intégrés et les principes de design Trusted Hardware conviennent aussi aux scénarios avec des exigences strictes d’intégrité de firmware et de sécurité des données.
Direction FPGA pur
Série AMD Xilinx Kintex UltraScale+ XQRKU060 représente la direction durcie radiation, supportant la reconfiguration en orbite illimitée — adaptée aux drones ou plates-formes near-space dans les environnements à haute radiation.
VI. Solutions de configuration typiques basées sur la plate-forme Duyuan Electronics
Solution 1 : plate-forme de calcul de tâche intégrée (orientée MPSoC)
Avec la carte de développement ZU19EG comme cœur : le côté PS tourne Linux + PX4/ROS 2, les cœurs Cortex-R5 tournent le contrôle d’attitude sécurité-critique, et le côté PL implémente le prétraitement de capteur et l’accélération d’inférence IA. Adapté aux drones moyens à grands qui gèrent simultanément contrôle de vol, navigation visuelle et reconnaissance de cible. Duyuan Electronics fournit une solution FPGA full-stack one-stop pour cette plate-forme — depuis le design matériel, le développement logique et la personnalisation de cœur IP jusqu’au développement logiciel embarqué — aidant les équipes à compléter rapidement le processus complet depuis la vérification de sélection jusqu’au déploiement de prototype.
Solution 2 : plate-forme de traitement de signal dédiée (FPGA pur)
Avec la carte de développement VU13P comme cœur, connecter des cartes filles ADC/DAC haute vitesse via interfaces FMC+ pour construire un système de traitement de signal radar ou RENS. Les 1 728K cellules logiques et 12 288 slices DSP du VU13P sont suffisants pour implémenter des pipelines matériels pour compression d’impulsion multi-canal, FFT et filtrage adapté. Adapté aux missions drone spéciales avec des exigences de latence déterministe extrême.
Solution 3 : architecture co-design hétérogène (MPSoC + FPGA indépendant)
Utiliser le ZU19EG comme plate-forme de calcul de contrôle principal, connectant le VU13P via PCIe Gen3 x16 ou liens GTY haute vitesse comme coprocesseur dédié. Le ZU19EG gère le contrôle de vol, la gestion de mission et l’ordonnancement système, tandis que le VU13P gère le traitement de signal temps réel au frontend radar ou RENS. Cette division combine écosystème logiciel et déterministe matériel — une forme commune des architectures de calcul drone les plus haut de gamme d’aujourd’hui.
Conclusion
La réponse à « FPGA pur ou MPSoC » ne réside pas dans quelle puce est intrinsèquement meilleure, mais dans la tension entre les exigences de déterministe des charges de tâche et la mutabilité des algorithmes. Le FPGA pur est irremplaçable pour le déterministe niveau microseconde et le traitement de signal dédié ; le MPSoC tient l’avantage en intégration système, flexibilité logicielle et isolation multi-tâche. Le design d’architecture drone haut de gamme consiste essentiellement à laisser chaque classe de tâche de calcul atterrir sur le matériel le mieux adapté : les tâches de contrôle de vol temps réel tournent sur les cœurs Cortex-R5, l’inférence IA tourne sur Cortex-A53 avec accélération FPGA, et le traitement de signal radar complète dans les pipelines matériels FPGA pur.
Avec les gammes produit ZU19EG et VU13P couvrant le spectre technique complet du MPSoC au FPGA pur, Duyuan Electronics, avec sa solution FPGA full-stack one-stop, fournit un support de bout en bout — de la puce au système — pour la vérification de sélection et l’implémentation en ingénierie des architectures de calcul drone haut de gamme.